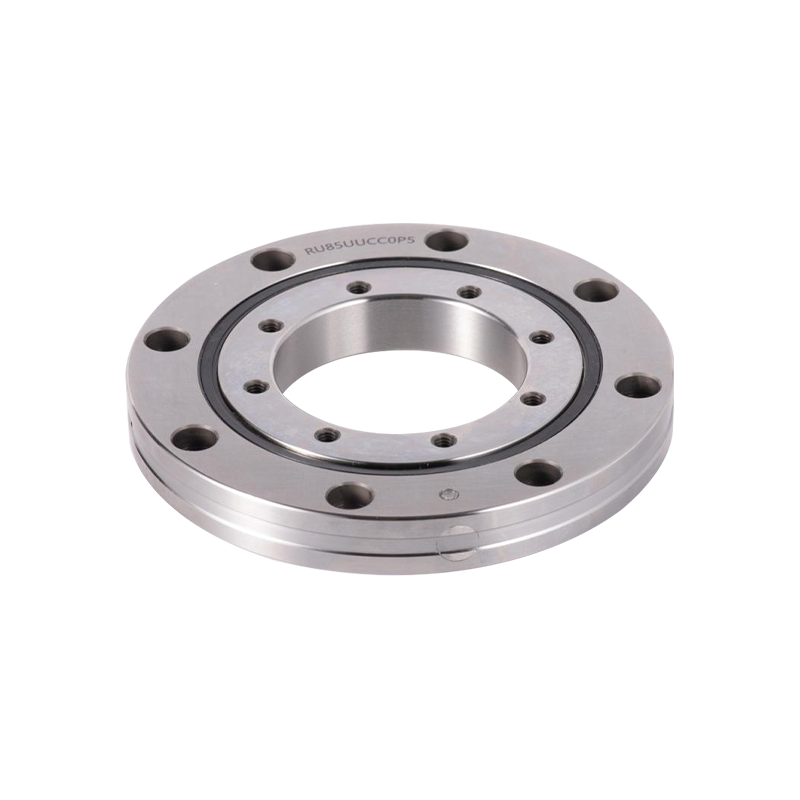
Các khớp robot hoạt động dưới sự kết hợp các ràng buộc độc đáo. Chúng phải nhẹ nhưng đủ cứng để chống lại sự biến dạng khi chịu tải. Chúng phải quay với độ chính xác ở mức micron nhưng vẫn tồn tại được hàng nghìn chu kỳ mỗi ngày. Và chúng phải xử lý đồng thời các tải trọng hướng tâm, hướng trục và mômen, thường trong phạm vi diện tích không lớn hơn vài cm. Đây là nơi Vòng bi RB2508 đi vào hình ảnh.
Là một ổ đũa chữ thập có tiết diện mỏng có lỗ khoan 25mm, đường kính ngoài 41mm và chiều rộng chỉ 8mm, RB2508 được thiết kế chính xác cho loại ứng dụng có mật độ cao, cọc cao này. Nó không chỉ đơn giản là một thành phần; đó là quyết định thiết kế ảnh hưởng đến khả năng lặp lại, hoạt động nhiệt và khoảng thời gian bảo trì của robot. Bài viết này xem xét lý do kỹ thuật đằng sau RB2508, các ưu điểm về cấu trúc, tiêu chí lựa chọn và cách đánh giá nó để tích hợp cánh tay robot.
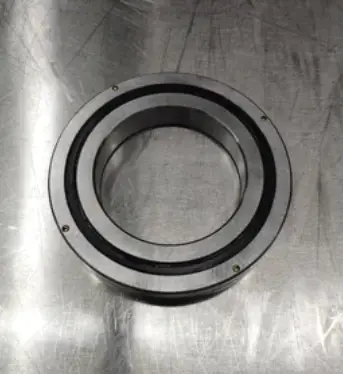
Trong các khớp nối của robot, ổ trục không phải là bộ phận thụ động. Nó xác định chuỗi độ cứng và ảnh hưởng trực tiếp đến độ chính xác định vị tuyệt đối.
Các khớp nối robot truyền thống thường dựa vào sự kết hợp của các ổ bi rãnh sâu, các cặp tiếp xúc góc hoặc ổ côn. Mỗi loại trong số này xử lý tốt một hướng tải giới hạn, nhưng chúng yêu cầu điều chỉnh tải trước cẩn thận và tiêu tốn nhiều không gian trục hơn. RB2508 đi theo một con đường khác.
Trong ổ lăn chéo, các con lăn hình trụ được bố trí cách nhau 90 độ trong một rãnh hình chữ V. Định hướng này cho phép một ổ trục duy nhất hấp thụ tải trọng hướng tâm, tải trọng dọc trục theo cả hai hướng và tải trọng mô men nghiêng cùng một lúc. Đối với khớp robot, điều này dẫn đến thiết kế vỏ đơn giản hơn, ít bộ phận hơn và ngăn xếp trục ngắn hơn.
RB2508 sử dụng vòng ngoài tách rời và vòng trong nguyên khối. Cấu hình này đặc biệt phù hợp khi độ chính xác quay của vòng trong là rất quan trọng, điều này thường gặp ở các khớp robot nơi vòng trong kết nối với mặt bích đầu ra hoặc bộ truyền động điều hòa. Vòng ngoài tách rời cho phép điều chỉnh tải trước trong quá trình lắp ráp, trong khi vòng trong tích hợp duy trì độ tròn và độ cứng.
Với lỗ khoan 25 mm và chiều rộng 8 mm, RB2508 được phân loại là ổ trục tiết diện mỏng. Vòng bi tiết diện mỏng dễ bị biến dạng nếu xử lý hoặc lắp đặt không đúng cách, nhưng khi được hỗ trợ đúng cách, chúng mang lại tỷ lệ độ cứng trên trọng lượng tuyệt vời. Bố trí con lăn chéo bù đắp cho độ dày thành giảm bằng cách phân phối tải trọng trên số lượng lớn hơn các con lăn.
Trước khi tích hợp RB2508 vào khớp robot, các kỹ sư nên xem lại kích thước lõi và xếp hạng tải trọng của nó. Bảng dưới đây tóm tắt các thông số cần thiết.
| tham số | Giá trị |
|---|---|
| Đường kính lỗ khoan (d) | 25 mm |
| Đường kính ngoài (D) | 41 mm |
| Chiều rộng (B) | 8 mm |
| Đường kính vòng tròn sân lăn (dp) | 32mm |
| Vai vòng trong (ds) | 28,5mm |
| Vai vòng ngoài (Dh) | 35,5 mm |
| Xếp hạng tải động cơ bản (C) | 3,63 kN |
| Xếp hạng tải tĩnh cơ bản (C0) | 3,83 kN |
| cân nặng | Khoảng 0,05 kg |
RB2508 thường được chỉ định với các hậu tố xác định độ kín, khe hở và độ chính xác. Các kết hợp phổ biến bao gồm:
Ví dụ: RB2508UUCC0P5 biểu thị ổ trục được làm kín kép, được nạp sẵn với độ chính xác P5. Việc chọn sai khoảng hở hoặc cấp độ chính xác có thể dẫn đến ma sát quá mức, sinh nhiệt hoặc không đủ độ cứng cho vòng điều khiển của robot.
Vòng bi có tiết diện mỏng rất nhạy cảm với biến dạng do lắp đặt gây ra. Nếu vỏ hoặc vai trục không được gia công theo độ phẳng và độ vuông góc chính xác, mương có thể biến dạng, gây ra gợn sóng mô-men xoắn và mỏi sớm. Đây không phải là khiếm khuyết của ổ trục; đó là một yêu cầu cấp hệ thống. Các kỹ sư nên xác minh dung sai của vỏ và cân nhắc sử dụng quy trình lắp đặt có kiểm soát.
RB2508 được sử dụng rộng rãi trong các khớp nối robot công nghiệp, trục quay và các giai đoạn định vị chính xác. Khả năng mang các tải trọng kết hợp trong một vỏ bọc nhỏ gọn khiến nó trở nên phù hợp một cách tự nhiên cho các robot cộng tác, cánh tay SCARA và các bộ phận tác động cuối khi không gian ở mức cao.
Trong mối nối robot, độ đảo hướng trục và hướng tâm ảnh hưởng trực tiếp đến độ chính xác của tâm dao. Vòng bi lăn chéo có dung sai chặt chẽ sẽ giảm thiểu những sai lệch này, cho phép bộ điều khiển duy trì khả năng lặp lại qua hàng triệu chu kỳ. Biến thể CC0 được nạp sẵn thường được chọn vì lý do này, vì nó loại bỏ khe hở bên trong và tăng độ cứng hiệu quả của khớp.
Các khớp robot hiếm khi chịu tải không đổi. Họ gặp phải tình trạng khởi động, dừng và thay đổi tải trọng thường xuyên. Hình dạng phần tử lăn của RB2508 phân bổ ứng suất tiếp xúc trên một diện tích lớn hơn các ổ bi có kích thước tương tự, có thể kéo dài tuổi thọ mỏi trong điều kiện dao động hoặc tải trọng thay đổi. Trong khi tính toán tuổi thọ chính xác phụ thuộc vào phổ tải cụ thể, ưu điểm cơ bản nằm ở sự tiếp xúc đường thẳng của con lăn hình trụ so với điểm tiếp xúc của quả bóng.
Ứng dụng điển hình:
Giá của RB2508 phụ thuộc vào một số yếu tố: cấp chính xác (P5, P4, P2), khe hở hoặc tải trước (C0, CC0), tùy chọn niêm phong (UU hoặc mở) và số lượng đặt hàng. Vì những biến số này ảnh hưởng đến cả chi phí sản xuất và thời gian thực hiện nên bảng giá chung hiếm khi chính xác.
Để nhận được báo giá ý nghĩa, hãy chuẩn bị những thông tin sau:
Các nhà cung cấp có hỗ trợ kỹ thuật cũng có thể hỗ trợ về kích thước không chuẩn, tải trước tùy chỉnh và hướng dẫn lắp đặt. Khi đánh giá một nhà cung cấp, hãy hỏi xem họ có thể cung cấp mô hình 3D, bản vẽ kích thước và tư vấn kỹ thuật cho thiết kế chung cụ thể hay không.
Định mức tải trọng động cơ bản (C) là 3,63 kN và định mức tải trọng tĩnh cơ bản (C0) là 3,83 kN.
Về kích thước, nó có thể hoán đổi với các vòng bi chéo 25x41x8 mm khác. Tuy nhiên, cấp độ chính xác, khoảng trống và thiết kế bên trong có thể khác nhau. Luôn xác minh mã hậu tố và yêu cầu hiệu suất trước khi thay thế.
Đảm bảo vỏ và vai trục phẳng và vuông góc. Tránh ép ổ trục trong quá trình lắp ráp và tuân theo trình tự siết chặt được khuyến nghị. Đối với vòng bi có tiết diện mỏng, hiện tượng méo khi lắp là nguyên nhân phổ biến gây mất độ chính xác.
Nhiều nhà cung cấp cung cấp tệp 3D STEP và bản vẽ 2D theo yêu cầu. Những điều này rất hữu ích cho việc tích hợp vào thiết kế khớp robot và để xác minh sự phù hợp trước khi đặt hàng.
Liên kết nhanh
Danh mục sản phẩm
Liên hệ với chúng tôi

Jane@ukl-bearing.com
Jenny@ukl-bear.com
Andy@ukl-bear.com
Ivy@ukl-bear.com

+86-510- 88763239
+86-15371057968

Số 1, đường He Huân, thị trấn Hoài Đại, quận Binhu, thành phố Vô Tích.
Sẵn sàng để bắt đầu?
Get in Touch

Bây giờ!

VÒNG BI UKL